- Самостоятельная установка
-
 Questions

Аварийка при заднем ходе changan cs35plus new
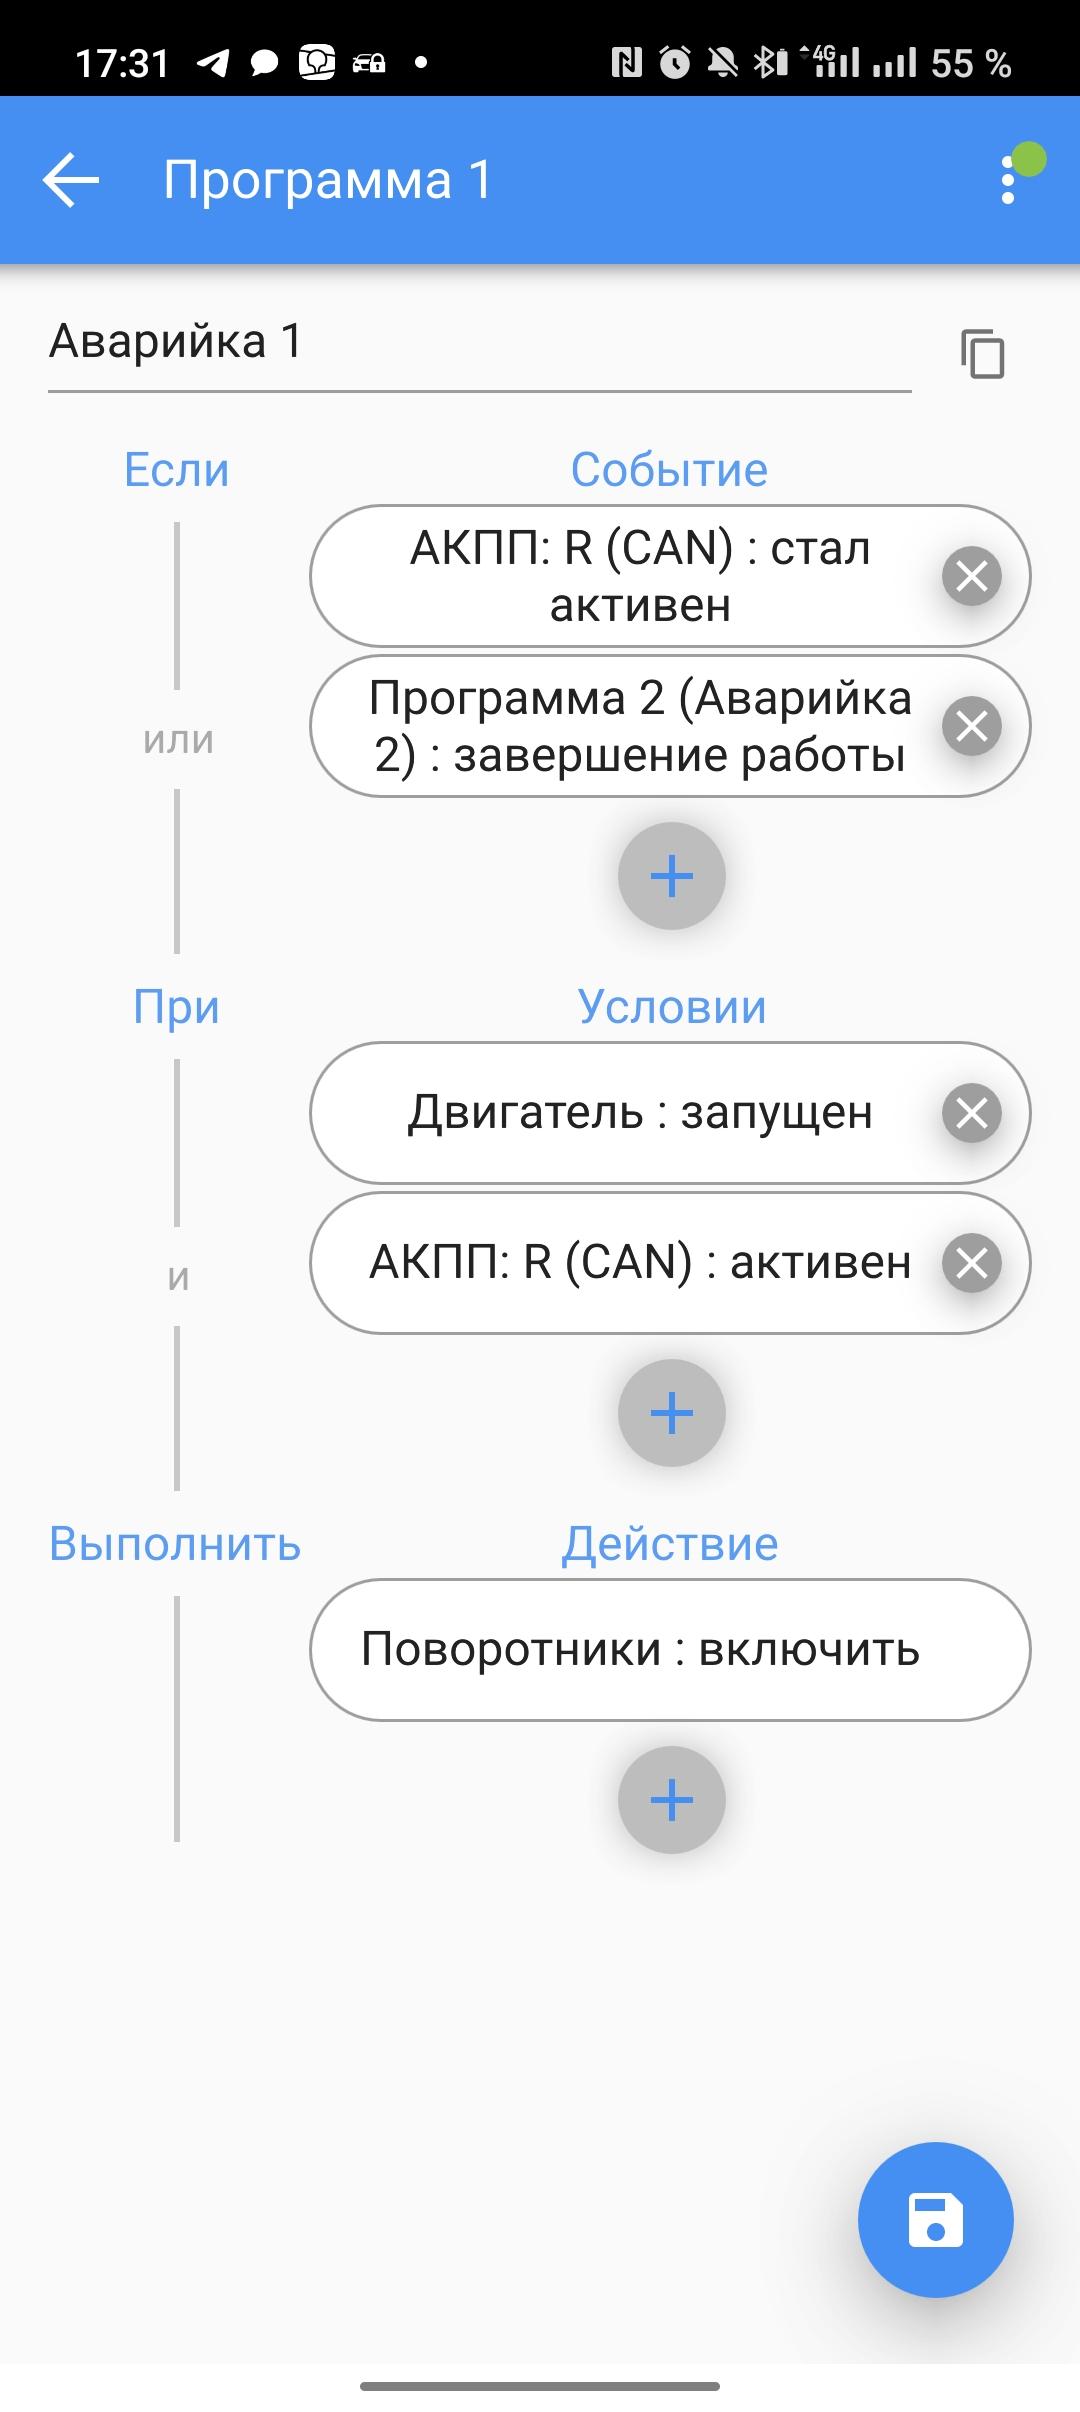
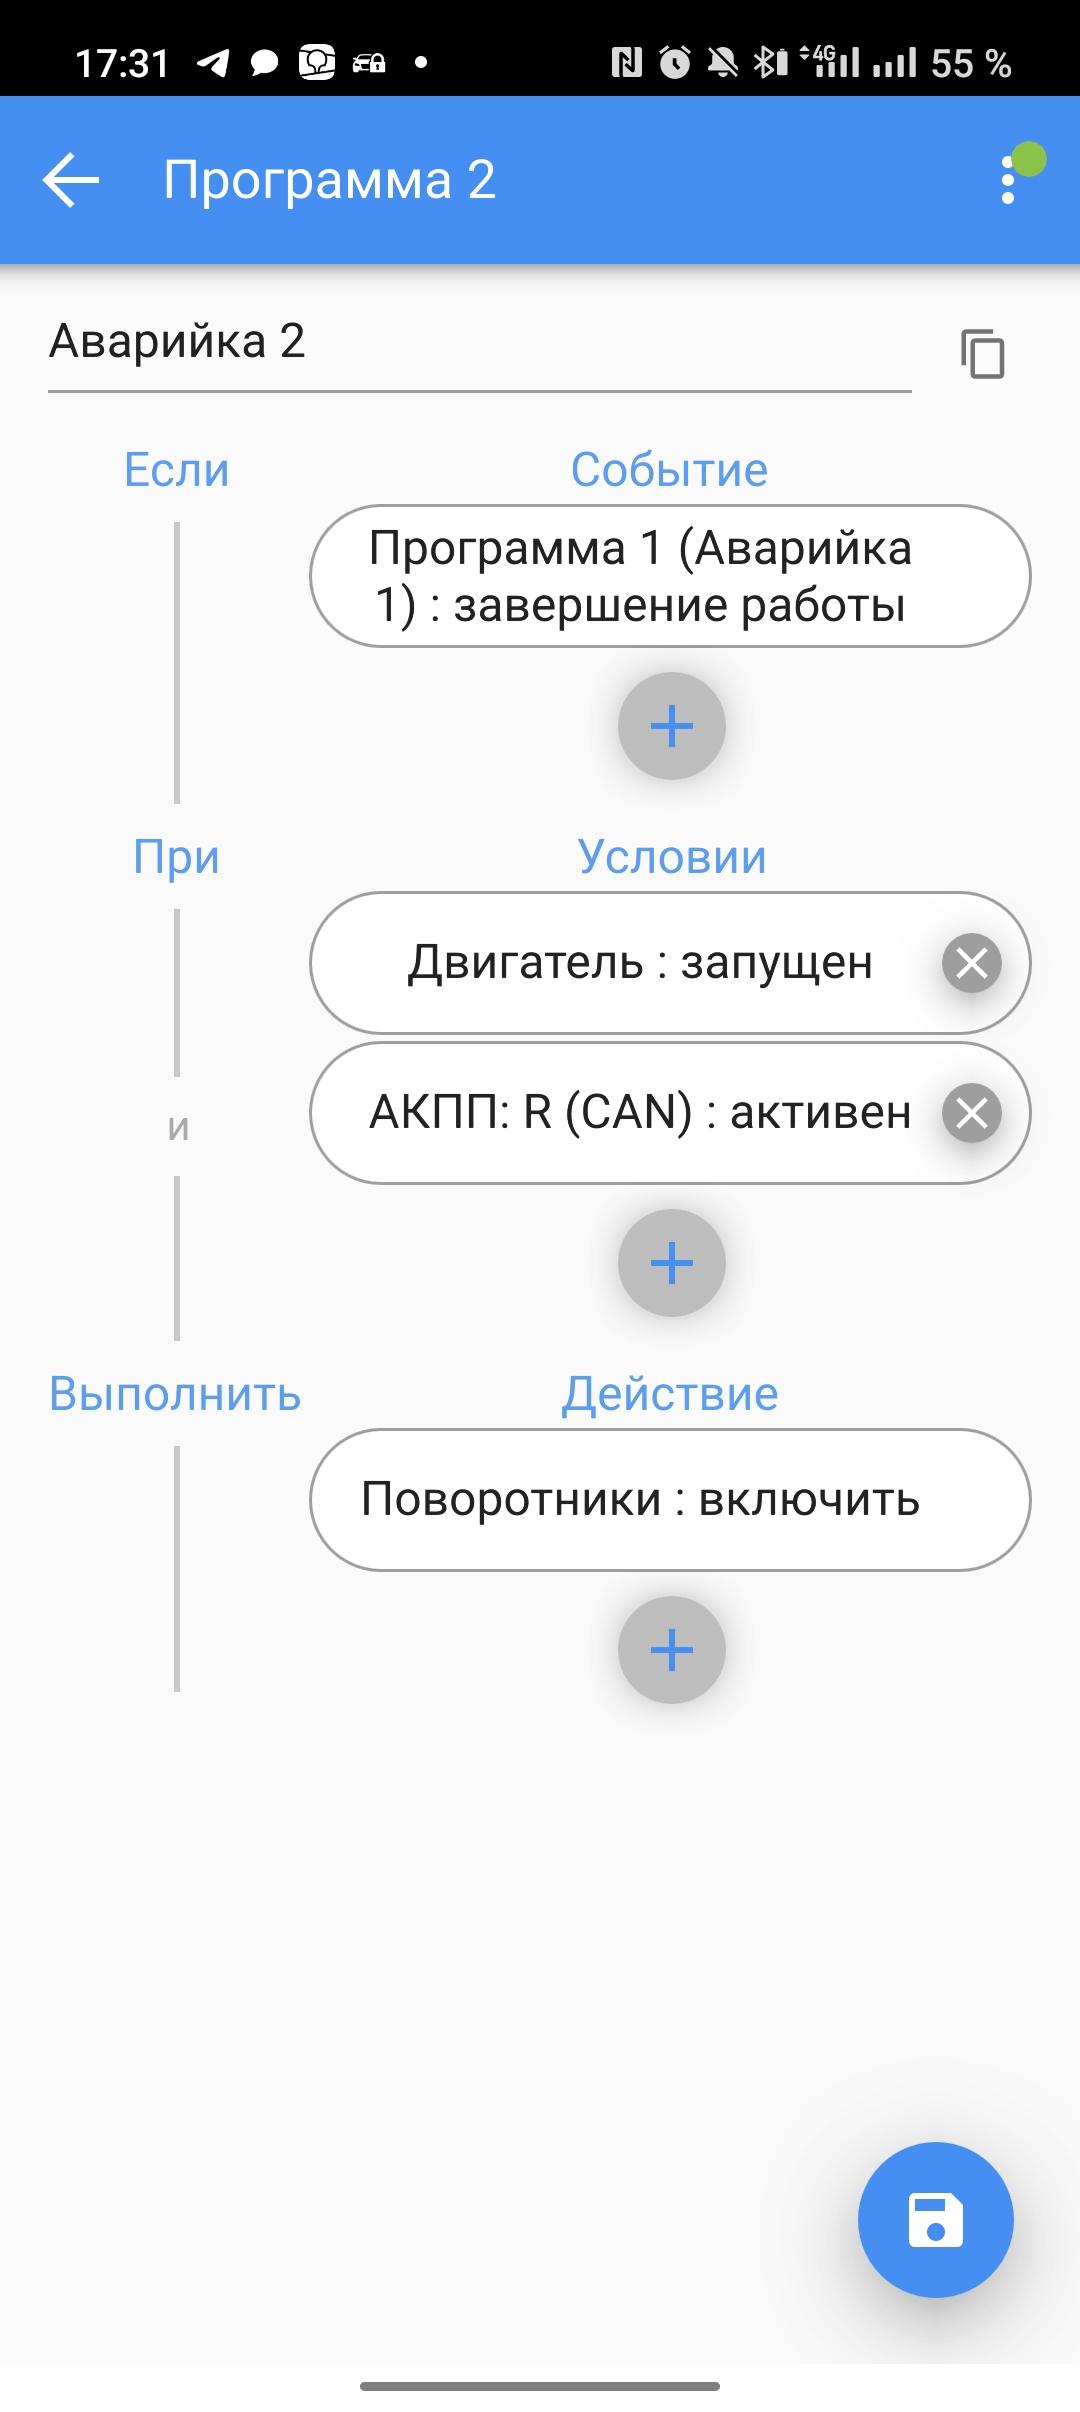
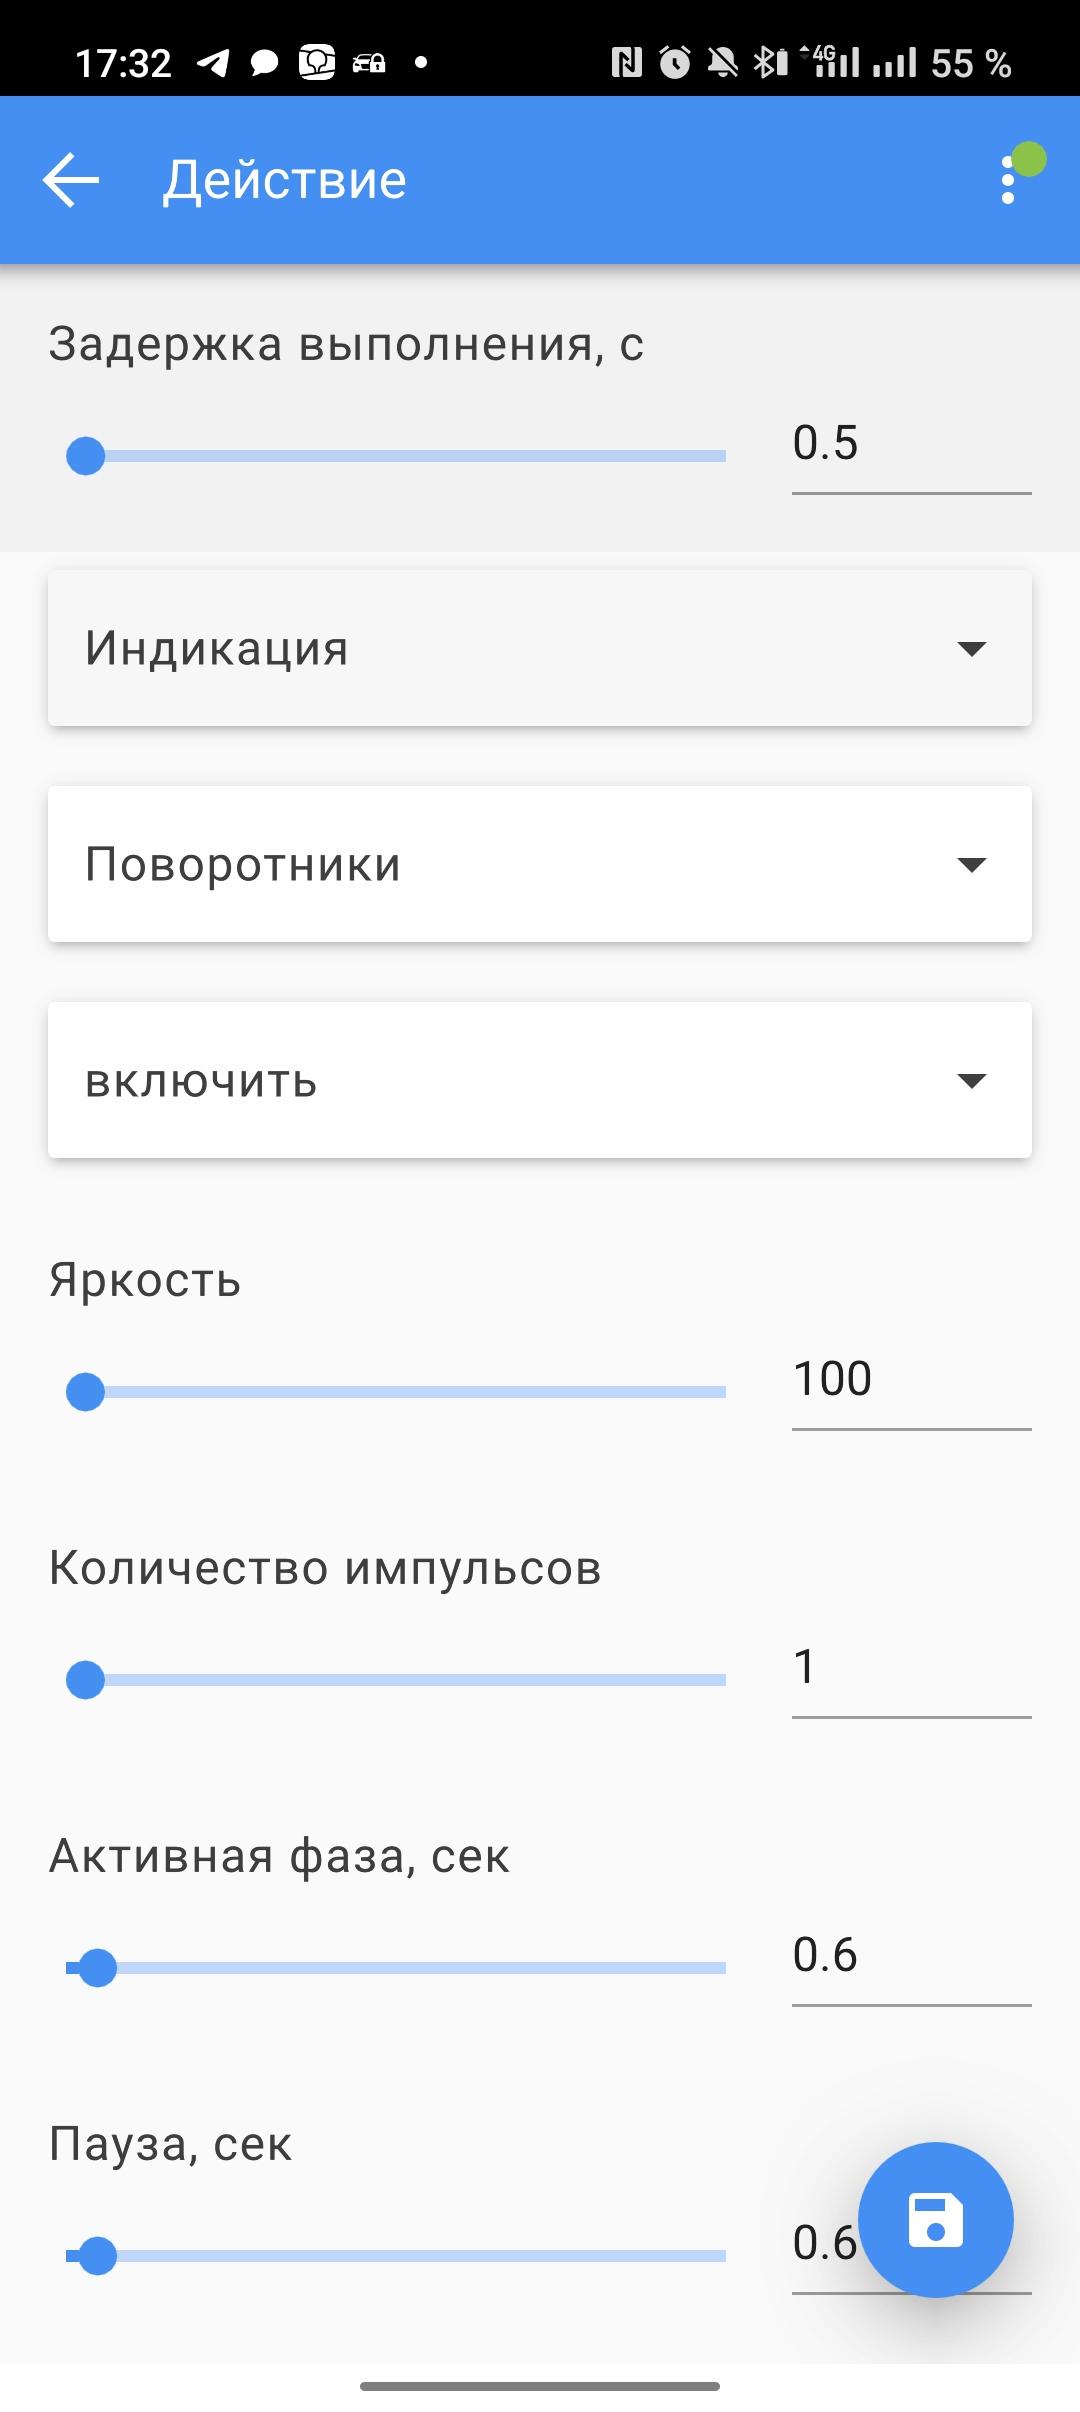
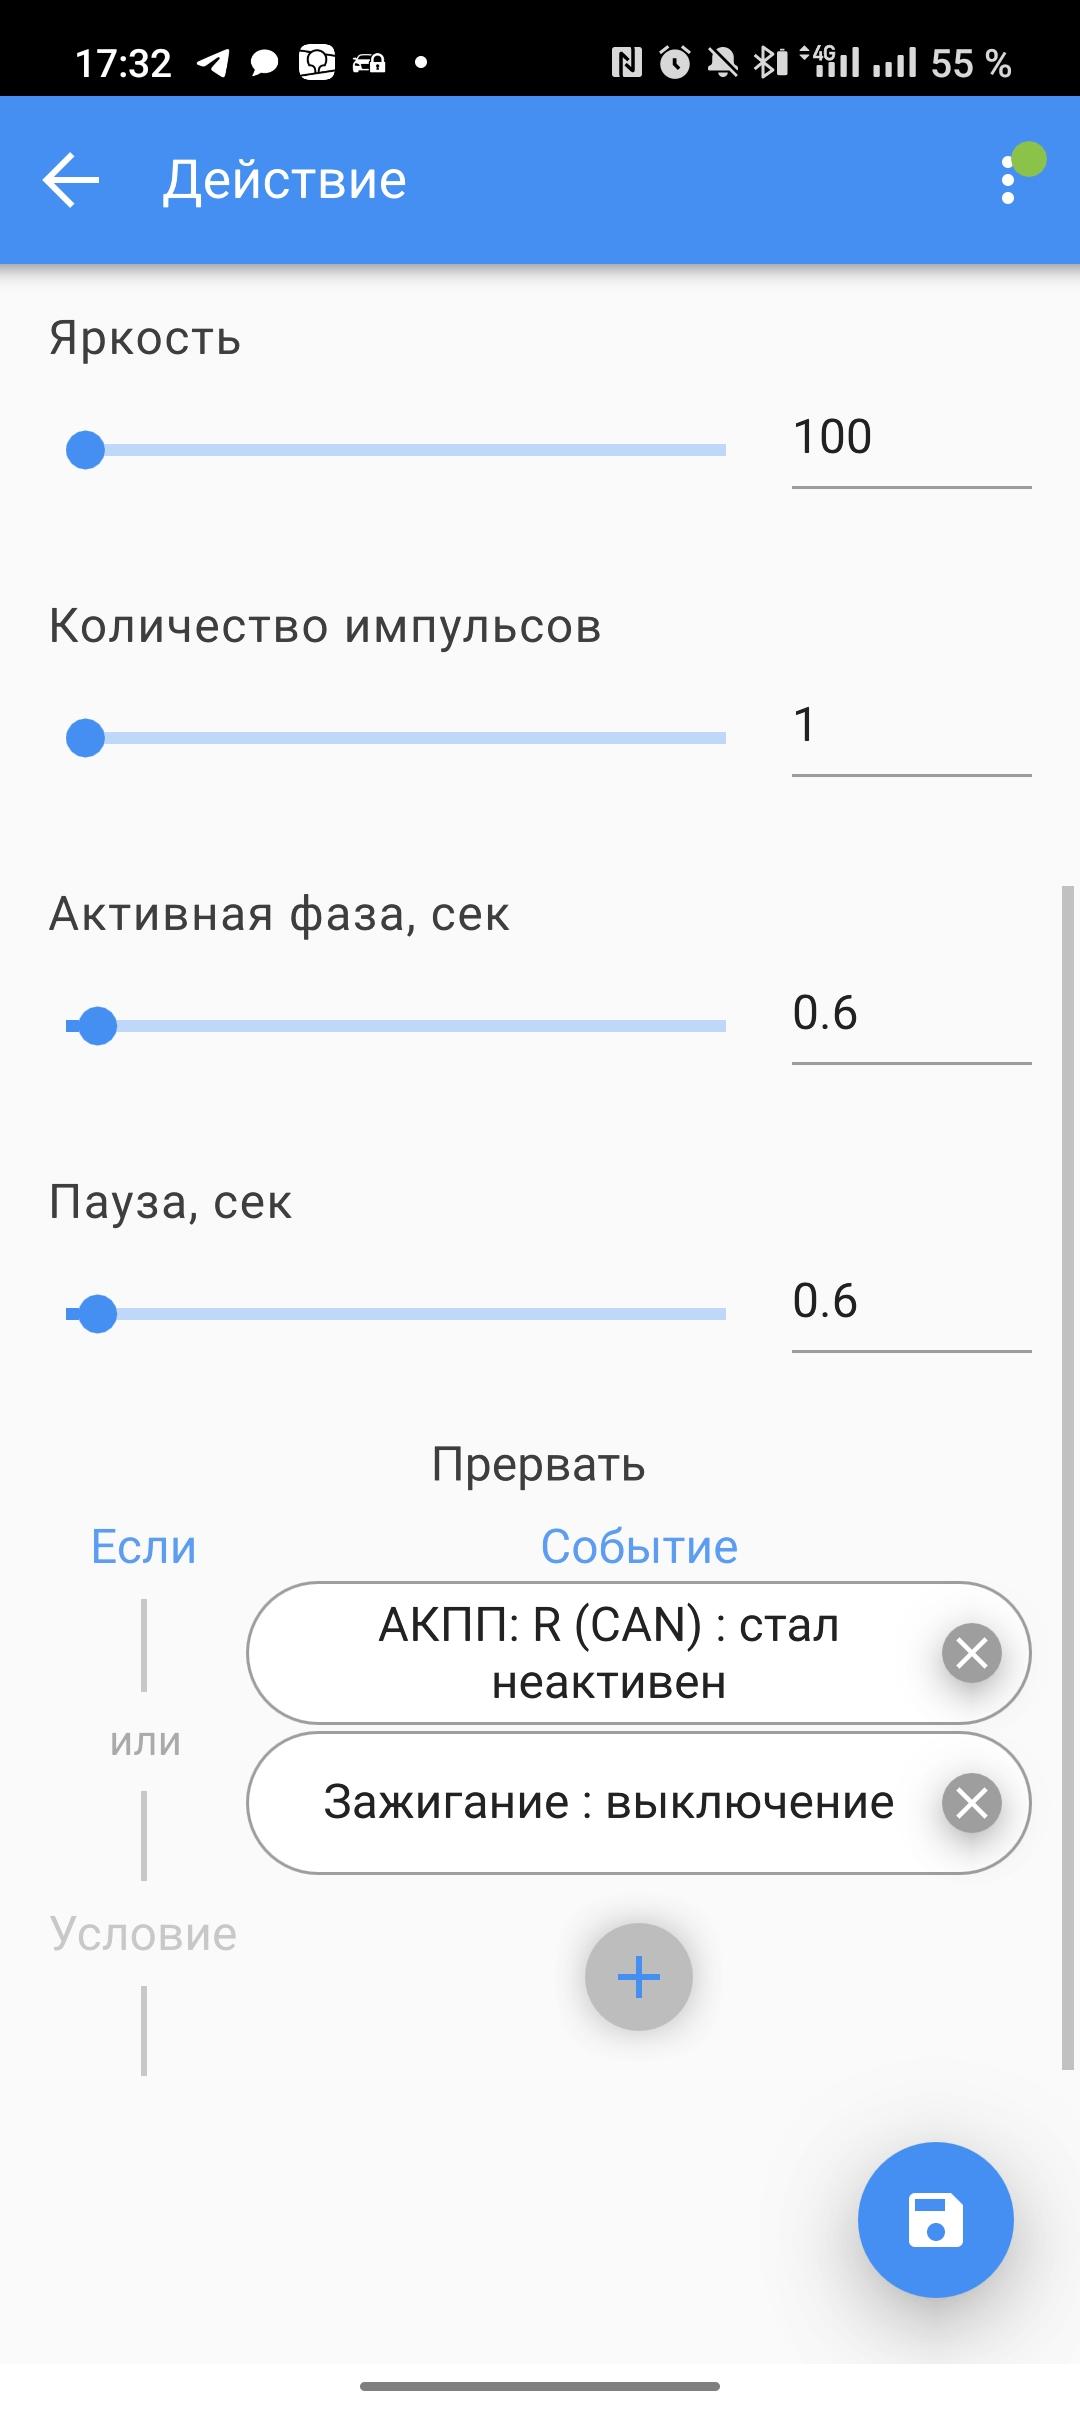
Добрый день, настрои гибкую логику по инструкции из виде вебинара по гибкой логике. Все работает но если машина стоит на месте с включенным режимом АКПП R. Но как только начинаю движение и скорость возрастает ловлю такой прикол, аварийка или выключается или словно машина перехватывает и включается ее аварийка.
- В первом случае когда аварийка перестает работать, то работа возобновляется если остановиться, и работает гибкая логика, т.е. если переключить АКПП в любой другой режим аварийка отключается.
- Во втором случае если машина перехватила аварийка, то при полной остановке и переводе селектора АКПП аварийка продолжает работать пока не нажать кнопку аварийка.
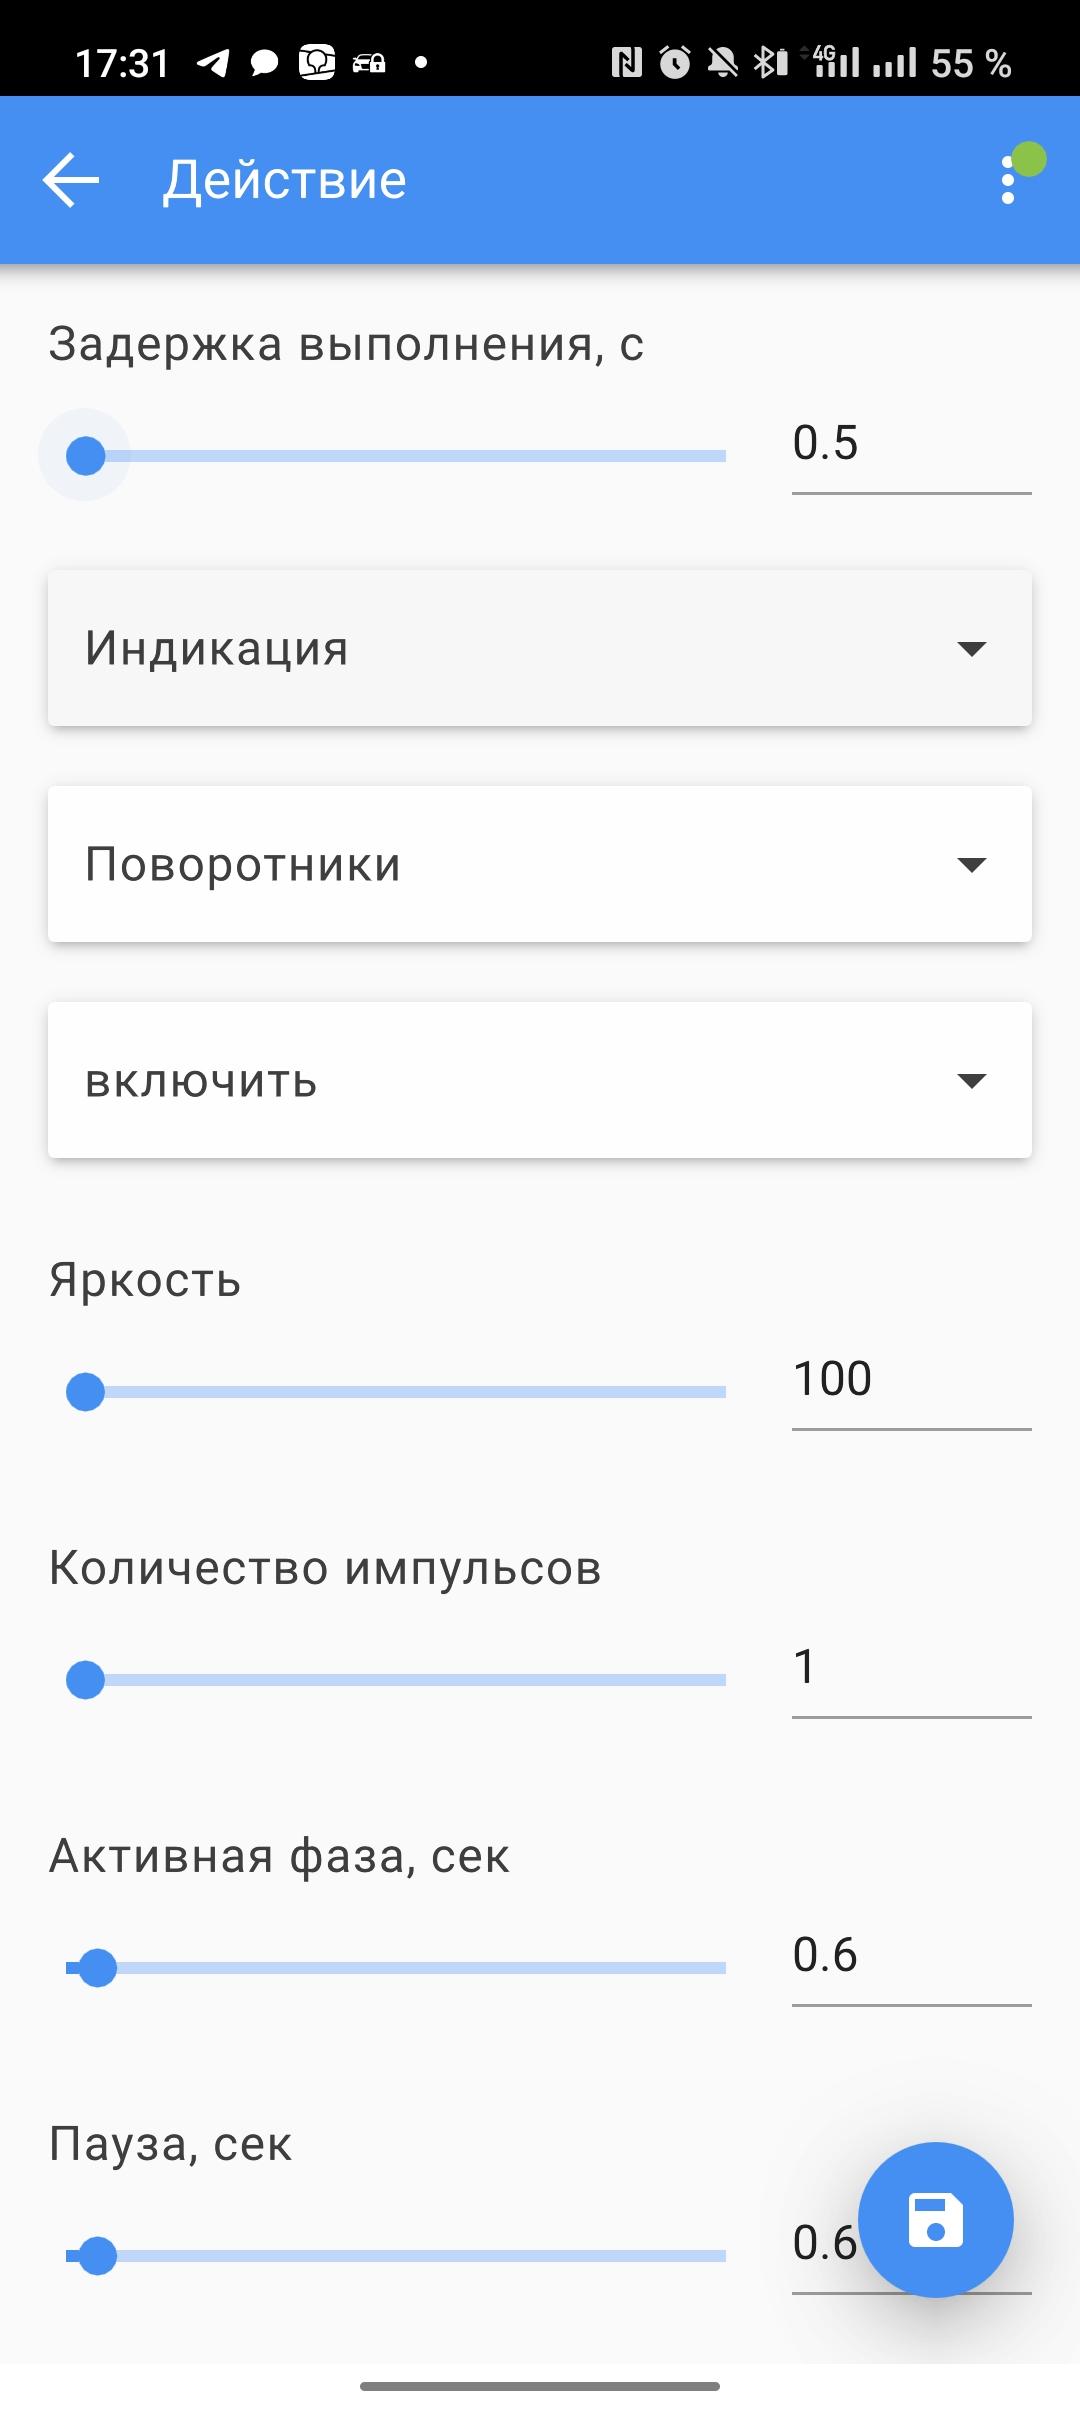
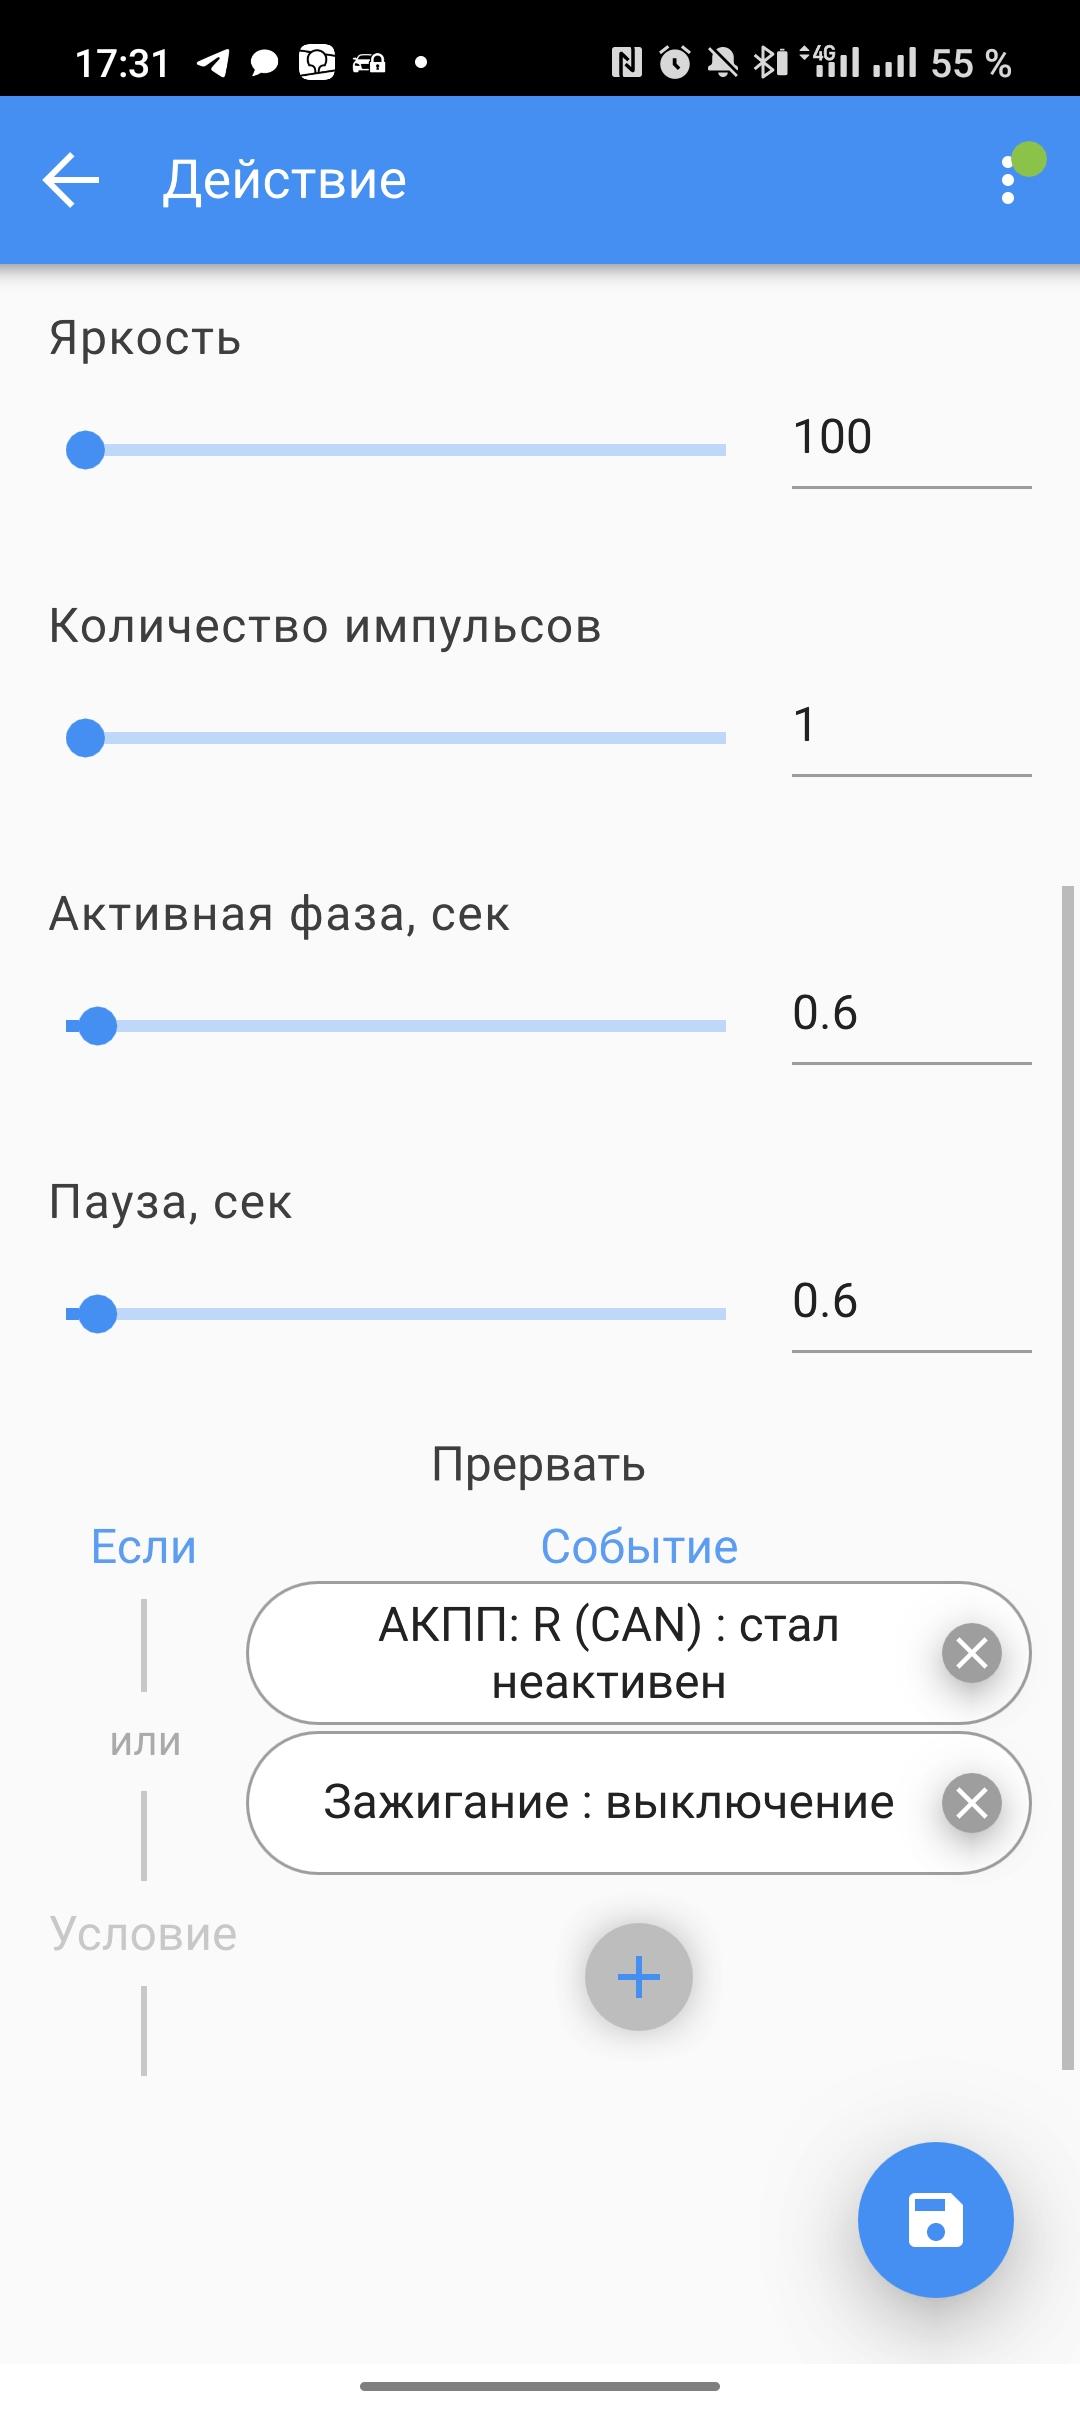
Скрины гибкой логики прилагаю.
если есть идеи почему так происходит?
Customer support service by UserEcho
Сигналка S66v2. Прошивка блока 2.46.0 Прошивка CAN 7.4.6
файл настроек приложите. скриншоты бесполезны
+100/500
и файл нужен в формате SLC
PDF-файлы недалеко от скриншотов ушли...
S96V2.slc
Вот файлик настроек. Сегодня сам катался в перед назад выявил закономерность. До 3км в час работает логика, только скорость повышается аварийка перестает работать но в диагностике логика переключается между программами.
Задам неожиданный вопрос - а прежде чем приступать к написанию этой программы - Вы читали вот это
руководство по гибкой логике StarLine
Это я к чему? Как думаете - что должна будет делать сигнализация, если в событии и условии Вы указали ей одно и то же?
Как она сможет что-то сделать при ВКЛЮЧЕНИИ заднего хода, если в качестве события и условия Вы ей задали - "делать мигания, тогда, когда включится задний ход, НО ТОЛЬКО если задний ход УЖЕ ВКЛЮЧЕН"?
конечно пролистывал, просто аварийка управляется по CAN, а не по налоговому выходу.
вот видео по которому делал логику
https://rutube.ru/video/0f165218d29f4d28e29319631196ef49/?r=a
на 12 минуте
а если так сделать в обеих программах гибкой логики